


Nije vam bio u kući, a već zna kako posložiti vaš krevet.
Figure AI je 17. rujna predstavio novu generaciju modela Helix 2.5 i proveo testiranje bez prethodnih uzoraka u 30 stvarnih stambenih objekata u zaljevu San Francisca.
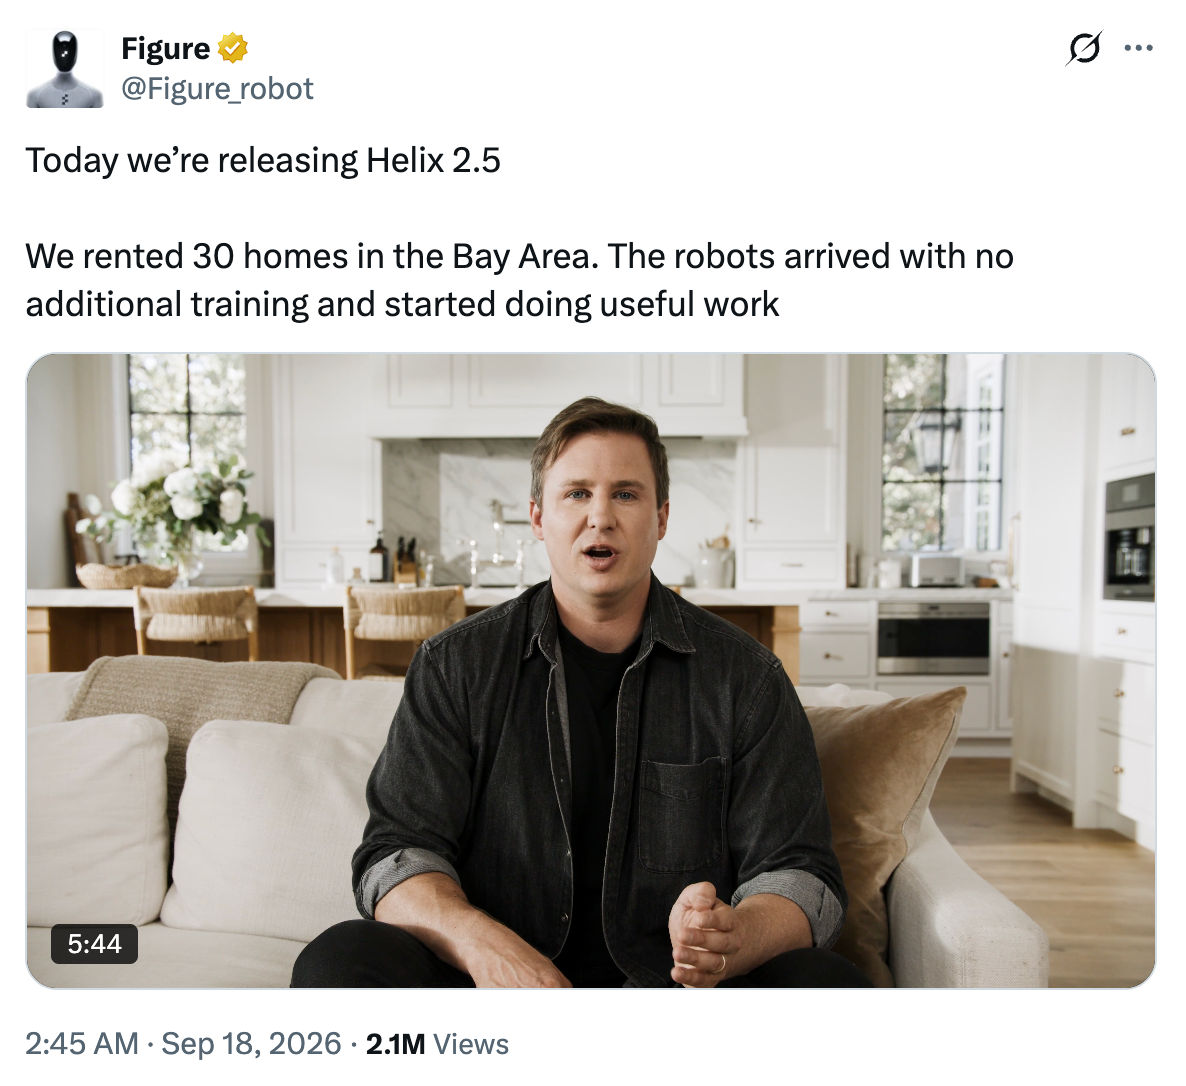
Mnogi moji prijatelji pogledali su taj video i ostali ravnodušni: „Pa nije to ništa posebno – robot presavija ručnike, namješta krevet i skuplja stvari s poda.”
Istina, vidjeli smo već robote koji namještaju krevete, presavijaju ručnike i čiste prostorije. No ono što dosad nismo vidjeli jest da robot nauči određene obrasce ponašanja, a zatim ih izravno primijeni u 30 domova u kojima nikad prije nije bio – suočen s potpuno nepoznatim predmetima i rasporedom prostorija, bez ikakvog prethodnog prikupljanja podataka i bez ikakve prilagodbe modela za tu konkretnu lokaciju.
Od 420 pokušaja, 237 je bilo uspješno, što daje stopu uspješnosti bez prethodnih uzoraka od 56%. Evaluacija je provedena slijepo, a nijedan pojedinačni zadatak nije u podacima za predobuku modela Index zauzimao više od 1,90%.
To znači da je robot svaki novi dom dočekao gotovo „iz ničega”. Kao referentna točka: isti hardver, isti skup podataka za zadatke, ali bez predobuke na modelu Index – postiže stopu uspješnosti od svega 9%.
Kako se povećava količina podataka za predobuku, performanse robota rastu predvidivo, po zakonitostima sličnima onima kod jezičnih modela. Uz sve ostale jednake uvjete, predobuka na modelu Index podigla je stopu uspješnosti bez prethodnih uzoraka s 9% na 56%, što predstavlja ukupni porast od 522%.
Posebno je zanimljiva usporedba Helixa 2.5 s prethodnim modelom kompanije, Helixom 02: potonji je za treniranje zahtijevao prethodno prikupljanje podataka na ciljnoj lokaciji, dok je Helix 2.5 s upola manje podataka za prilagodbu postigao jednaku stopu uspješnosti kao Helix 02 na jednoj lokaciji – i to u 30 domova koje nikad prije nije vidio.
Je li ovaj put stvarno drugačije?
Mnogi su svoju prvu predodžbu o kućnom robotu stekli još prije pola stoljeća, gledajući crtanu seriju Obitelj Jetson. Rosey, robotska kućna pomoćnica iz te serije, imala je pregaču i krpu pri ruci te je znala kuhati, čistiti i namještati krevete.
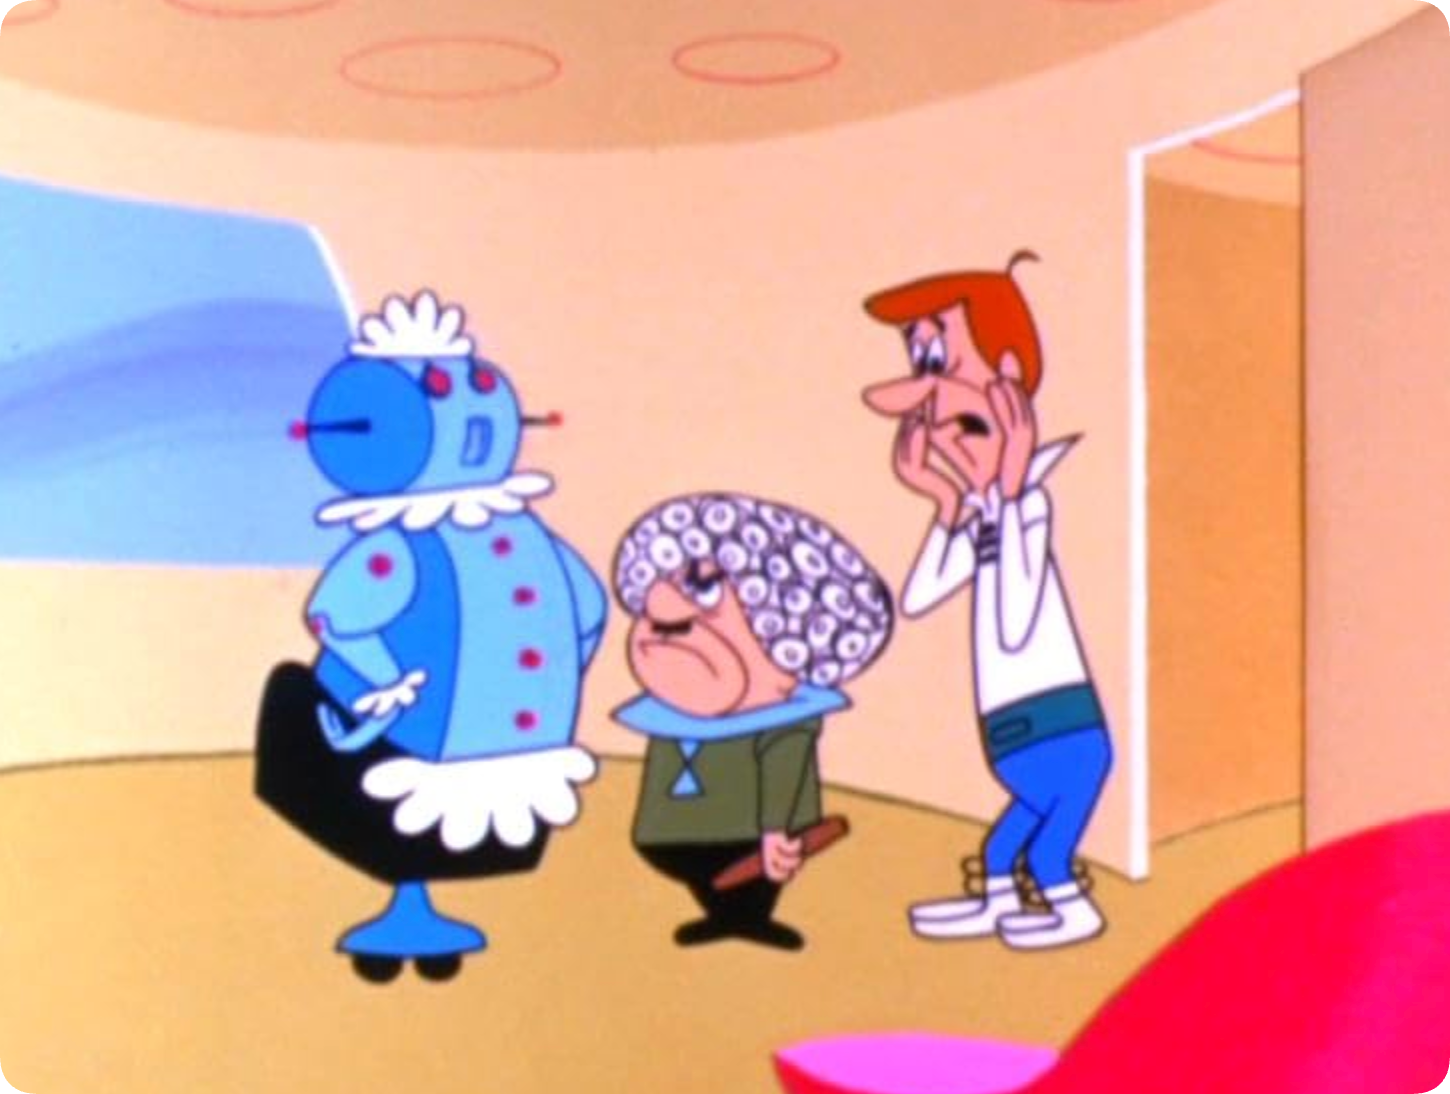
▲Rosey the Robot
Rosey je u desetljećima koja su uslijedila nadahnula bezbroj robotskih dizajna. Primjerice, Miss Honeywell – ljudska asistentica jednog mađioničara koja je prodavala razne kućanske aparate i računalne proizvode – bila je Rosey nevjerojatno slična, čak i po kombinaciji boja.
Sedamdesetih i osamdesetih godina prošlog stoljeća očekivanja od kućnih robota rasla su sve brže, no s njima su se pojavile i brojne lažne kompanije. Čini se da svaka nova tehnologija privuče one koji žele zaraditi na tuđim nadama.
Roboti 20. stoljeća nisu bili iznimka. Najpoznatija prijevara bila je ona kompanije Quasar Industries iz New Jerseyja, koja je sedamdesetih obećavala kućnog robota. Njihov model Klatu nije bio sposoban obaviti ni polovicu zadataka koje su oglašavali – usisavanje, košnju trave, pa čak ni šetanje psa – no to ih nije spriječilo da i dalje tvrde kako su korak ispred budućnosti.

Pola stoljeća kasnije, priča o kućnim robotima kao da je opet stigla na isti raskrižje.
Čovjek koji se preseli u novi stan ne zaboravlja kako se namješta krevet. Robot, međutim, može zapeti već zbog visine kreveta, uskog prolaza uz zid ili položaja ugla posteljine – pokreti koje je savladao odjednom prestaju funkcionirati. Ako svaki ulazak u novi dom zahtijeva da netko iznova prikuplja primjere i prilagođava model, onda pravi posao treniranja počinje tek nakon što se robot proda.
To je bila zajednička slabost gotovo svih „impresivnih” demonstracija kućnih robota posljednjih godina: Teslin Optimus i 1X-ov Neo bez iznimke su se oslanjali na velike količine podataka specifičnih za određenu lokaciju ili na daljinsko upravljanje od strane čovjeka kako bi uopće mogli izvršiti zadatke.
Prethodni model koji je Figure objavio u siječnju ove godine, Helix 02, mogao je obavljati dugotrajne zadatke s desetinama koraka – poput pražnjenja perilice posuđa – ali je i dalje zahtijevao prethodno prikupljanje podataka na ciljnoj lokaciji.
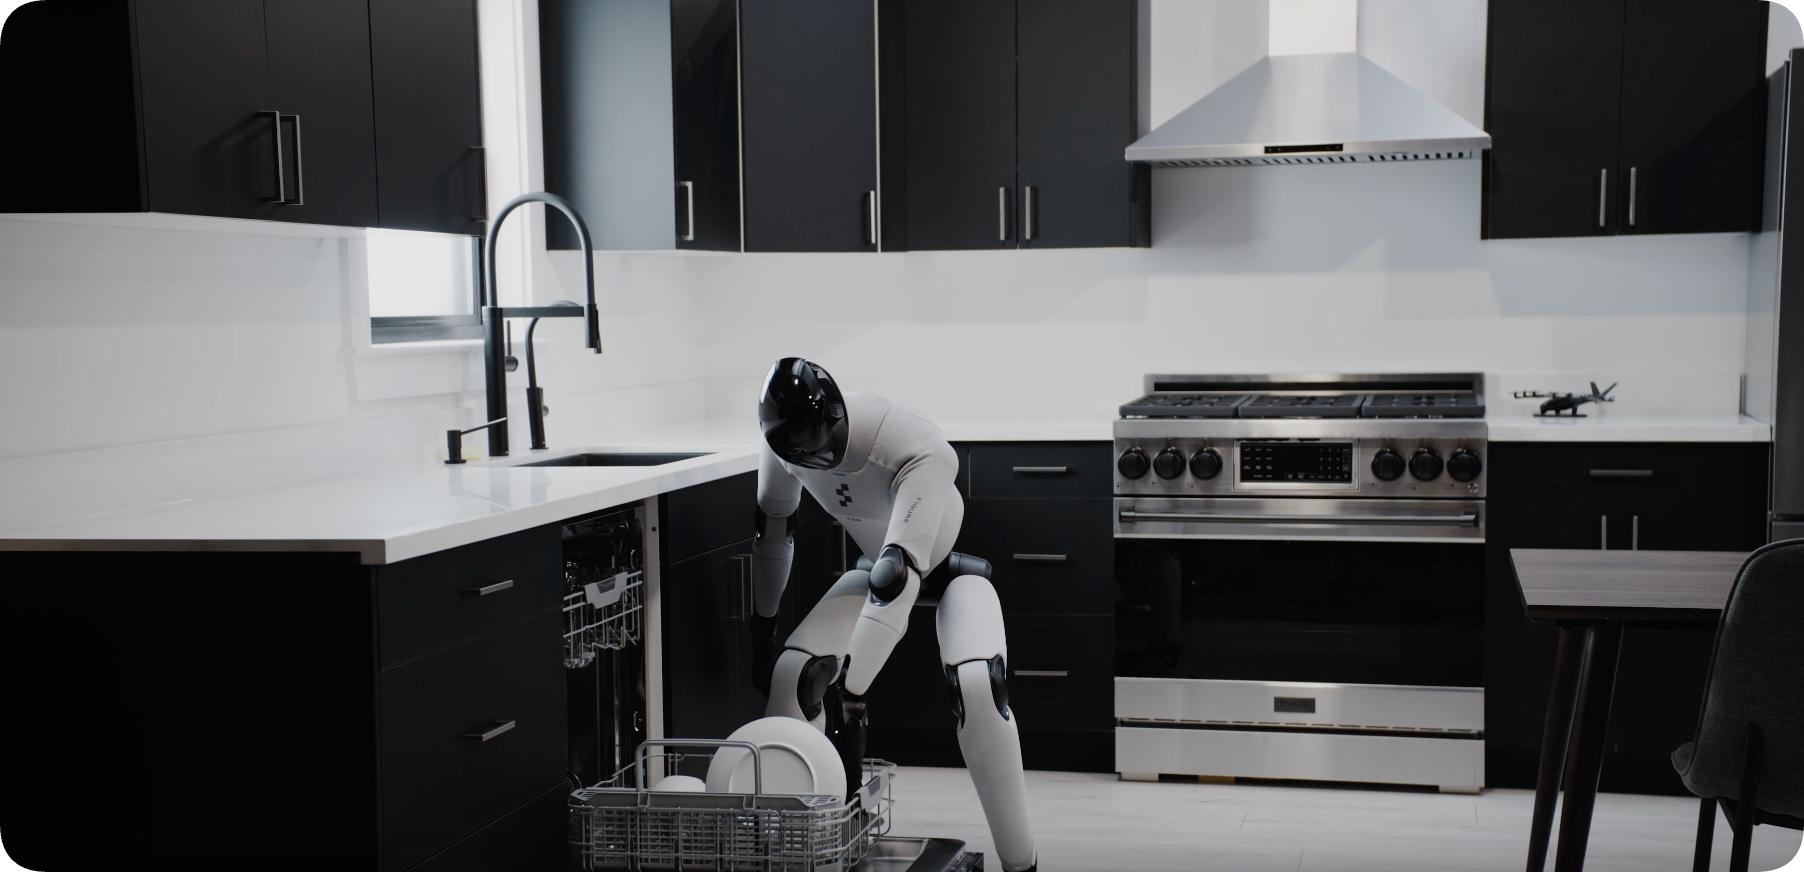
Helix 2.5 pokušava odgovoriti na teže pitanje: može li robot ući u dom koji nikad prije nije vidio i odmah početi raditi, bez da vlasnik prethodno mora snimati svaki kutak svog stana?
Prije evaluacije Figure je posebno izdvojio igračke, ručnike i posteljinu koji su se koristili u testovima – najprije ih je pregledao AI model, a zatim i čovjek, kako bi se potvrdilo da se nijedan od tih predmeta nije pojavio u podacima za treniranje. Svih 30 stanova zadržalo je vlastiti namještaj, krevete i površine za presavijanje, bez ikakvih prilagodbi radi testiranja.
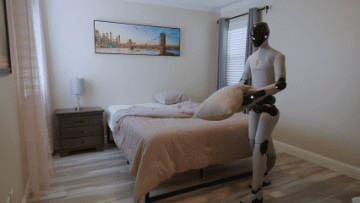
Izvršni direktor Brett Adcock izjavio je da je ovo „najvažniji projekt koji smo ikad napravili”. On i direktor za umjetnu inteligenciju Corey Lynch u videu objave naglasili su da je robot „u svakom od 30 domova zabilježio barem jedan uspjeh”.

Ozbiljniji projekti posljednjih godina uglavnom su se oslanjali na višekratno prikupljanje podataka i fino podešavanje na određenoj lokaciji. Helix 2.5 prvi put pokazuje da s rastom količine podataka za predobuku performanse robota u nepoznatim okruženjima rastu predvidivo i proporcionalno – umjesto da svaka nova prostorija znači krenuti od nule.
Robot najprije posuđuje malo ljudskog iskustva
Index, koji stoji iza ove promjene, nalikuje više na posao prikupljanja podataka nego na klasični istraživački projekt.
Figure je sučelje za prikupljanje podataka tiho pokrenuo još u svibnju ove godine u obliku zasebne aplikacije, da bi ga tek 25. kolovoza službeno predstavio pod imenom Index, nazivajući ga „najvećim i najraznolikijim skupom podataka za treniranje robota do danas”.

Prema službenim podacima, Index je u trenutku lansiranja imao 264.000 preuzimanja, pokrivao je 108 zemalja, tjedni broj aktivnih autora premašivao je 44.000, a ukupno je učitano više od 16 milijuna videozapisa. Brzina učitavanja u jednom je trenutku dosegla 30 minuta novih videozapisa u sekundi, što odgovara 4,9 godina ljudskog rada koji svakodnevno ulazi u sustav; početkom rujna ta je brzina porasla na 35 minuta u sekundi.

Figure je dosad „autorima” isplatio 15 milijuna dolara, a u sljedećih 12 mjeseci planira uložiti više od milijardu dolara u podatke i računalne kapacitete kako bi prikupljanje proširio stoterostruko.
Na svakih 1.000 sati prikupljenih podataka dolazi 373 jedinstvena zadatka, 1.146 jedinstvenih predmeta i 116 jedinstvenih okruženja.
Figure navodi da podaci prolaze kroz pet faza obrade prije nego što uđu u treniranje: filtriranje, provjeru protiv zlouporabe, uklanjanje duplikata, uravnoteženje distribucije i tekstualno označavanje.

Index je za humanoidne robote otprilike ono što su rani internetski tekstualni korpusi bili za velike jezične modele. Slijedeći tu analogiju, svakodnevno ljudsko ponašanje moglo bi postati temeljni udžbenik za robote. Iskustvo koje se dosad moralo iznova prikupljati za svaku pojedinu lokaciju možda će se moći naučiti unaprijed i prenijeti u sljedeće okruženje.
Kada su veličina modela i uvjeti naknadnog treniranja fiksni, svako udvostručavanje podataka za predobuku na modelu Index pravilno smanjuje pogrešku u predviđanju pokreta robota. Eksperiment je koristio četiri razine količine podataka, pri čemu je najveća bila osam puta veća od najmanje, a krivulja pogreške bila je dovoljno glatka da se iz malih eksperimenata može unaprijed predvidjeti gubitak pri najvećoj razini treniranja – s odstupanjem od svega 0,54% ukupnog raspona varijacije. Kompanija to naziva zakonom skaliranja za prijenos znanja s čovjeka na humanoidnog robota.

I druge kompanije traže načine kako proširiti izvore iskustva za svoje robote. 1X-ov Neo od veljače je dostupan za narudžbu u kućanstvima po cijeni od 20.000 dolara, no gotovo svaki malo složeniji pokret – uzimanje vode iz hladnjaka, slaganje posuđa u perilicu, presavijanje džempera – zahtijeva da ga u stvarnom vremenu preuzme interni operater kojeg kompanija interno naziva „Turing”, a koji nosi VR opremu.
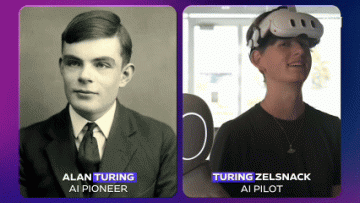
1X te podatke o daljinskom upravljanju zajedno s videozapisima iz svakodnevnog života u kućanstvima ulaže u svjetski model objavljen u siječnju ove godine, nadajući se da će time postupno smanjiti ovisnost o ljudskom preuzimanju kontrole.
Teslin Optimus pak u velikoj mjeri ovisi o masovnom daljinskom upravljanju od strane čovjeka: operateri nose senzorsku opremu i izvode pokrete poput sortiranja ili rukovanja električnim alatima, a te putanje zatim preuzima neuronska mreža koja ih oponaša i optimizira.
Figure je krenuo drugačijim putem: model najprije uči opće obrasce ponašanja iz ogromne količine ljudskih videozapisa, a zatim se uz mali broj podataka o zadacima prilagođava konkretnim pokretima. U teoriji, to znači da više nije potrebno za svaki novi dom posebno slati ljude koji će prikupljati podatke ili daljinski preuzimati kontrolu.

Nakon presavijanja ručnika, čeka nas stvarni život
Presavijanje ručnika djeluje dosadno jer nam je previše poznato. Gledatelji napredak obično mjere novošću pokreta. Istraživači objašnjavaju generalizaciju, a publika pred ekranom vidi samo još jedan uredno presavijen ručnik.
Jedino razočaranje koje osobno osjećam jest to što su testovi obuhvatili samo tri zadatka. Volio bih vidjeti više – brisanje ogledala, slaganje namirnica, kuhanje i slično.
Ako bi Figure ta tri zadatka proširio na 10 do 12, a stopu uspješnosti bez prethodnih uzoraka podigao na 80 do 90%, bili bismo blizu trenutka kada bi se roboti mogli raspoređivati u kućanstva bez prethodnog prikupljanja podataka u tim domovima.

Trenutna stopa uspješnosti od 56% ne znači da će robot uvijek zakazati – Helix 2.5 već ima sposobnost samoispravljanja i ponovnog pokušaja pri dugotrajnim zadacima. Kao što djeca trebaju više pokušaja da bi uredno namjestila krevet, i robot ponekad mora pokušati više puta da bi uspješno završio zadatak.
Iznajmljeni stanovi pružili su raznolikost rasporeda, ali ne nužno i sav kaos svakodnevnog života. Lego kockice na tepihu, kabel za punjenje zaglavljen između jastuka na sofi, hrpa igračaka koju je dijete nagomilalo u prolazu – sve to može blokirati rutu kojom bi robot inače prošao bez problema. Morati pospremiti stan prije nego što robot počne pospremati stan očito nije ono što su kupci imali na umu.

Lako je zamisliti kako bi proširenje s 3 na 10 do 12 zadataka uz stopu uspješnosti od 80 do 90% učinilo pilot-programe u ograničenom broju kućanstava znatno privlačnijima.
Figure se priprema za znatno veće treniranje. Početkom rujna tvrtka za računalstvo u oblaku Nscale objavila je da će Figure-u osigurati računalne kapacitete vrijedne najmanje 3,5 milijardi dolara, s planom da se taj iznos poveća na više od 6 milijardi dolara i da se rasporedi do 100.000 Nvidijinih čipova Vera Rubin; prva isporuka opreme planirana je za drugu polovicu 2027. u Bastropu u Teksasu. Kao dio dogovora, Nscale je i uložio u Figure te postao njegov „prioritetni dobavljač računalnih kapaciteta”.

Adcock je u priopćenju istaknuo da su podaci i računalni kapaciteti trenutno najveća uska grla na putu prema tome da humanoidni roboti stignu u svaki dom na svijetu.
Index već prikuplja ljudsko iskustvo u velikim razmjerima. Iz Figureovih izvješća vidljivo je da prijenos znanja postaje učinkovitiji kako raste količina podataka. Ključno pitanje koje treba pratiti jest: koliko visoko može porasti tih 56% nakon nekoliko rundi treniranja na većim skupovima podataka iz modela Index i uz znatno širi skup zadataka.
Referentni izvor  :
https://www.figure.ai/news/helix-2-5-zero-shot-30-home-generalization
Izvor: Ifanr
Povezani članci
 D-Robotics prikuplja 400 milijuna dolara u financiranju Series C18.9.2026.
 iPhone 18 Pro serija službeno u prodaji, nove AI funkcije “samoprotivne”18.9.2026.
 Huawei predstavlja Ascend 960 SuperPoD s NPO tehnologijom za napajanje infrastrukture umjetne inteligencije sljedeće generacije17.9.2026.
 Leapmotor službeno najavljuje drugu marku, novi automobil će imati istu mogućnost podizanja krova kao Xiaomi SUV17.9.2026.


