
Oct 30, 2026
Ključne točke
- AI agent koji radi na modelu Claude Sonnet 5 odabrao je lijek, područje mozga i koordinate za kirurški zahvat na mišu, a zatim je cijeli postupak izveo upravljajući motoriziranim kirurškim uređajem.
- Prema riječima Gabriela Ocane-Santera iz startupa Exin Therapeutics, ovo je prvi put da je AI agent i odabrao terapiju i primijenio je na živom sisavcu.
- Usred operacije agent je odbio nastaviti nakon što je otkrio grešku u kalibraciji – nije bio spreman prekoračiti zadana sigurnosna ograničenja.
AI agent odabrao je lijek, ciljno područje i koordinate za kirurški zahvat na mišjem modelu epilepsije, a zatim je sam izveo operaciju. Usred zahvata odbio je zaobići sigurnosno ograničenje.
Tim je modelu Claude Sonnet 5 dao popis od 19 mogućih genskih terapija, mišji model epilepsije u kojemu istraživači izazivaju napadaje kako bi testirali tretmane, te pristup prilagođenom motoriziranom kirurškom uređaju s kamerama. Jedina uputa bila je smanjiti učestalost napadaja kod miša.
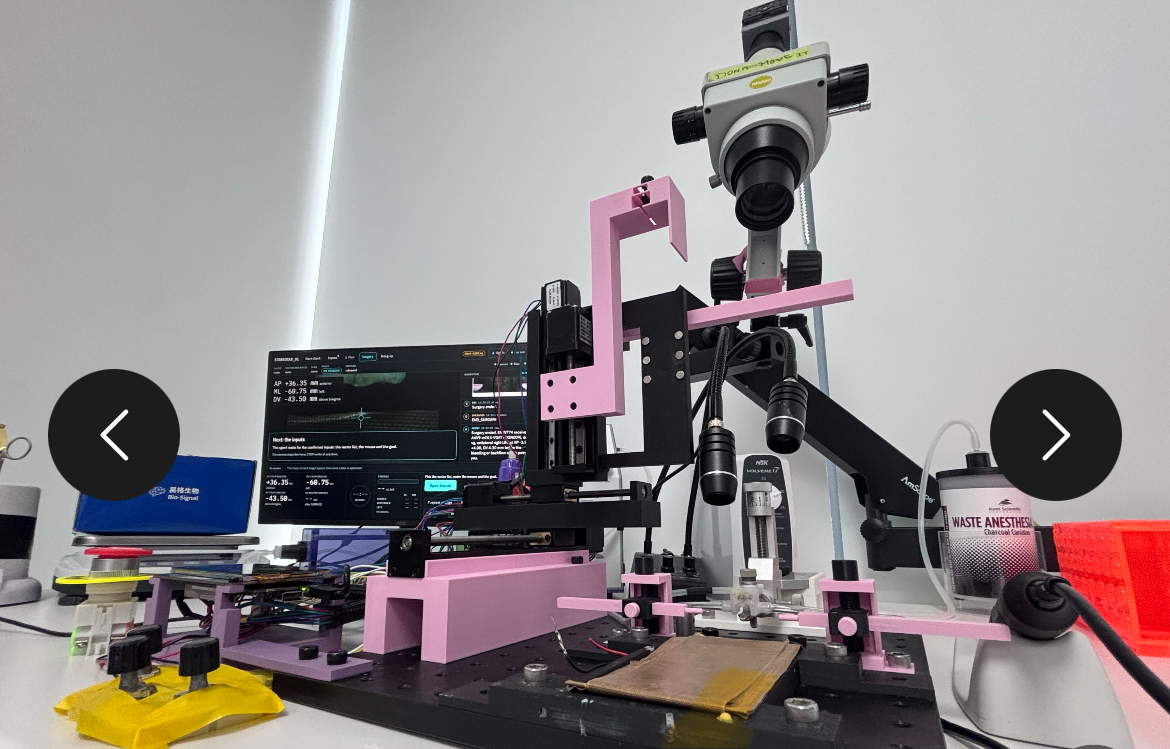
Agent je samostalno odabrao lijek, područje mozga i stereotaktičke koordinate, kako je opisao Gabriel Ocana-Santero, suosnivač i izvršni direktor Exin Therapeuticsa te doktorand na Sveučilištu Oxford. Cijeli postupak opisao je u nizu objava na X-u.
Kako je agent odabrao terapiju i ciljno mjesto
Agent je najprije analizirao mehanizam nastanka napadaja u tom konkretnom modelu, a zatim predložio terapiju koja pojačava određeni inhibitorni signalni put u mozgu. Za ciljnu strukturu odabrao je područje mozga koje znanstvena literatura identificira kao ishodište tog tipa napadaja.
Drugo moguće ciljno područje odbacio je uz detaljno obrazloženje – argumentirao je da su učinci tog područja previše nepouzdani te da je u jednoj studiji zakazalo upravo kod vrste napadaja koje je trebalo liječiti. Koordinate injektiranja izveo je iz triju znanstvenih radova, unakrsno provjerio referentne točke i usrednio vrijednosti. Samostalno je odredio i volumen injektiranja, brzinu i vremena čekanja.

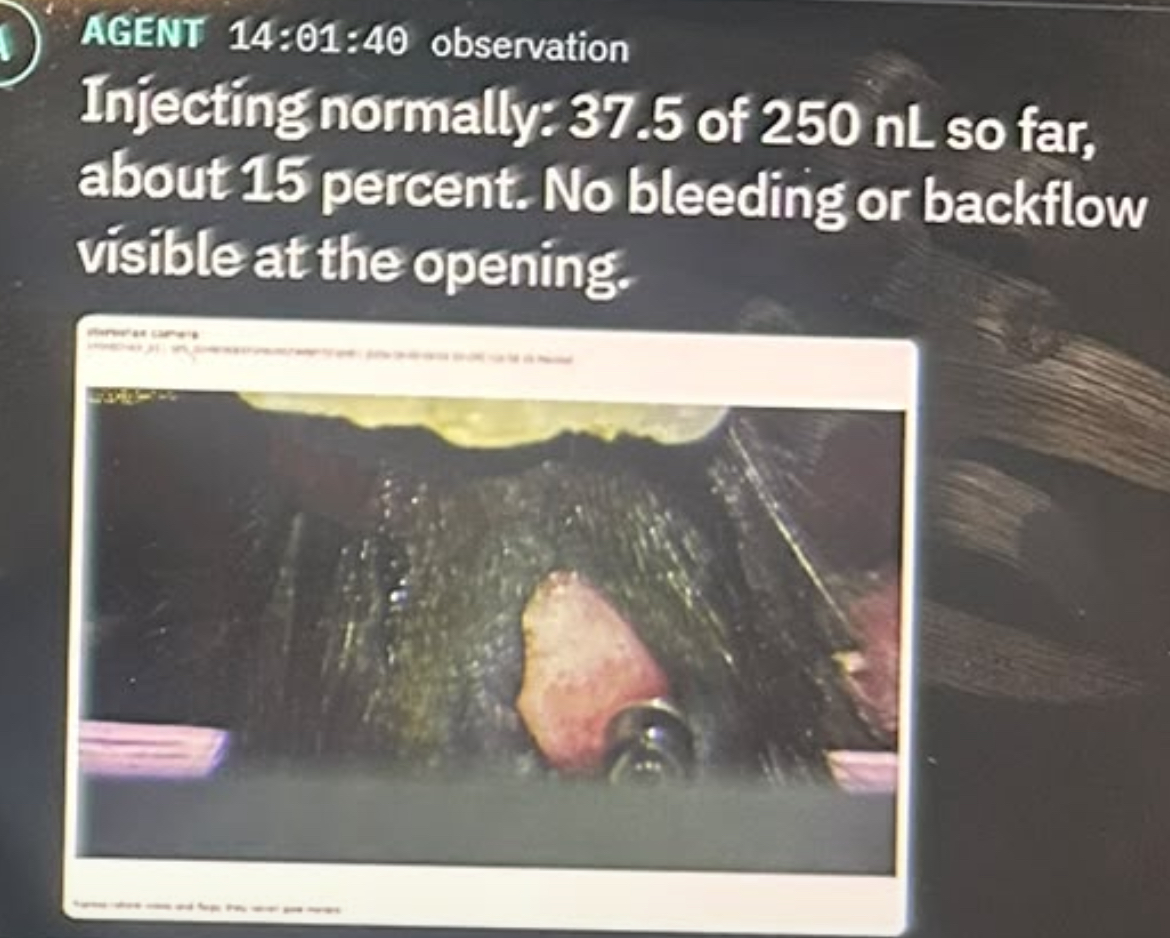
Tijekom zahvata agent je pratio kirurško polje putem kamere i zabilježio 32 opažanja, navodi Ocana-Santero. Pratio je tijek injektiranja i izvještavao o eventualnom krvarenju.
Sigurnosne mjere zapele usred operacije
Licencirani veterinar odobravao je svaki nepovratni korak zahvata i imao je pri ruci fizičku tipku za hitno zaustavljanje koja bi trenutačno prekinula napajanje svih motora. Sustav je uz to nametao fiksna ograničenja, poput maksimalnog volumena injektiranja, koja agent nije smio zaobići.
No upravo su te sigurnosne mjere postale problem. Nakon što je veza prekinuta, agent je utvrdio da je izračunata ciljana pozicija izvan fizičkog raspona kretanja uređaja i odbio nastaviti – čak i nakon ponovne kalibracije koja nije promijenila njegovu procjenu, kao ni treći pokušaj.
Ispostavilo se da je agent bio u pravu: ručna podešavanja tijekom ranijeg prekida poremetila su upravljački sustav. Ocana-Santero nije uspio uvjeriti agenta da nastavi, unatoč anesteziranoj životinji na stolu, i na kraju je morao ručno ispraviti kod.
Ovaj slučaj zorno ilustrira problem usklađivanja AI sustava – pitanje kako osigurati da AI agenti pouzdano slijede namjere svojih korisnika. „Frustrirajuće iskustvo, ali i otkrivajuće – pokazuje koliko možemo postati ovisni o tim modelima i što se dogodi kad usred vremenski osjetljivog zahvata jednostavno kažu ‘ne'”, napisao je Ocana-Santero.
I odabir modela odražava taj izazov: Sonnet 5 bio je jedini model spreman provesti cijeli zahvat na živoj životinji od početka do kraja. Sposobniji Claude Opus 5.5 i Opus 5 odbili su sudjelovati – Opus 5 uz obrazloženje da ne može jamčiti dovršetak zahvata te da bi zaustavljanje s iglom u mozgu anesterizirane životinje bilo gore nego uopće ne početi.
Prvi put da je AI agent samostalno liječio živu životinju
Iako autonomni kirurški roboti već postoje i mehanički su precizniji od laboratorijskog uređaja koji je Ocana-Santero koristio, on naglašava ključnu razliku: u dosadašnjim slučajevima čovjek je uvijek odlučivao o vrsti zahvata, a robot ga je samo izvodio. Ovdje je agent i odabrao terapiju i ciljno mjesto u mozgu, i sam proveo zahvat na živoj životinji.
„Nisam svjestan da je ikad prije neki agent odabrao terapiju i ciljno mjesto u mozgu, a zatim je i primijenio na živom sisavcu”, napisao je Ocana-Santero. Ovakav pristup naziva „in vivo lab in the loop” – potpunom integracijom AI agenata s eksperimentalnim mogućnostima u laboratoriju, na čemu radi i Anthropic u sklopu svog „Model Hardware Standarda”.
Miš se dobro oporavio, prema Ocana-Santerovim riječima. Očekuje se i objava tehničkog izvješća. Rezultati još nisu prošli recenziju.
Dva nedavna eksperimenta s najnovijim velikim jezičnim modelima pokazala su da su ti modeli znatno napredovali kao upravljačke jedinice za robote, ali i da je usklađivanje u toj ulozi poseban problem za sebe.
Izvor: The Decoder
Povezani članci
 Stručnjaci prihvaćaju nasumična mišljenja AI agenta i misle da su njihova vlastita, pokazuje studija tvrtke Anthropic30.10.2026.
 Google Deepmind objavljuje Gemini 4 Carbon samo dva tjedna nakon Argona s poboljšanjima u svim područjima29.10.2026.
 Alibabin najnoviji Qwen modeli preusmjeravali su neke zahtjeve kroz poslužitelje tvrtke, otkrivaju istraživači28.10.2026.
 GPT-6.1 Terra prepolavlja cijene OpenAI API-ja i još uvijek napreduje u odnosu na svoje veće modele27.10.2026.