Oct 15, 2026
Ključne točke
- Gemini 4 Argon Googleov je pokušaj stvaranja jedinstvenog AI modela koji upravlja robotima, generira interaktivna 3D okruženja za treniranje i ocjenjuje podatke za obuku.
- Iz jednostavnih ulaznih podataka poput fotografija ili skica sustav gradi simulacije u kojima roboti mogu uvježbavati pokrete prije primjene u stvarnom svijetu.
- Demonstracije još uvijek zahtijevaju detaljne upute i vođenje od strane čovjeka. Argon je dostupan putem Googleovih plaćenih programa za pristup programerima.
Googleovim Gemini 4 Argonom tvrtka nudi jedinstveni model za cijeli robotički proces. On upravlja robotima, gradi virtualna okruženja za vježbanje i ocjenjuje videozapise za obuku. No primjeri upita otkrivaju koliko modelu još uvijek treba ljudskog vođenja.
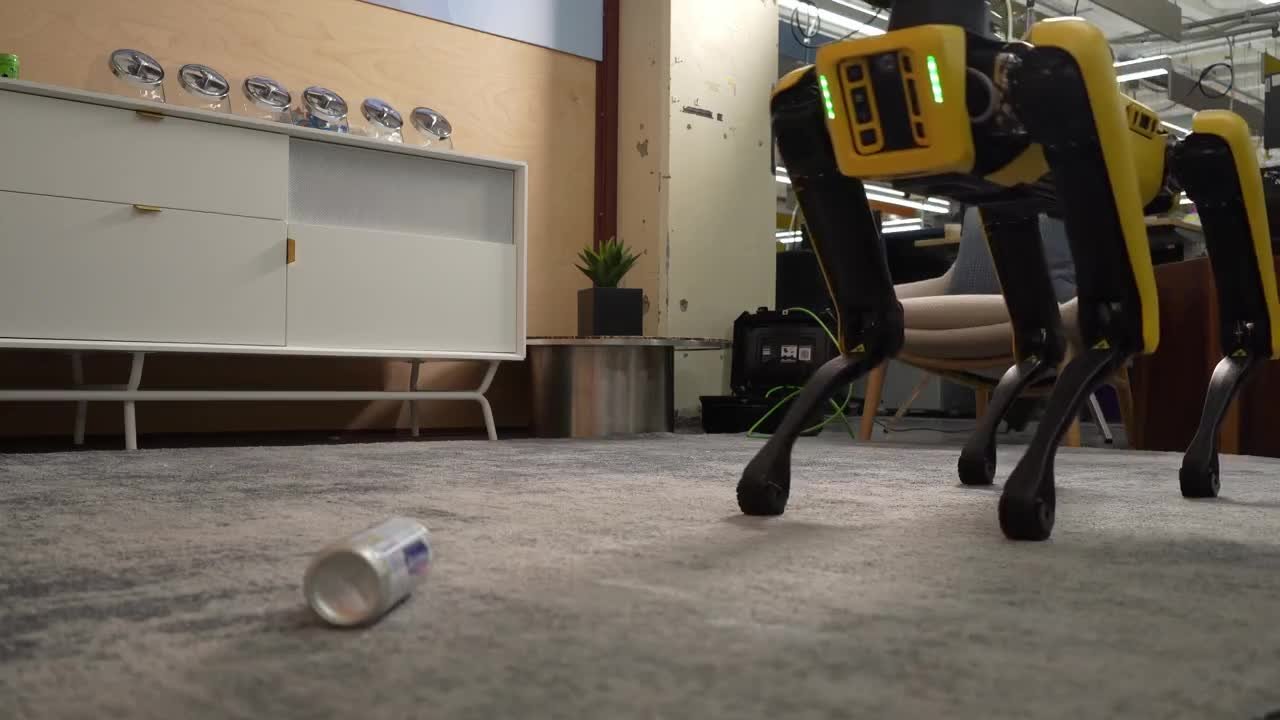
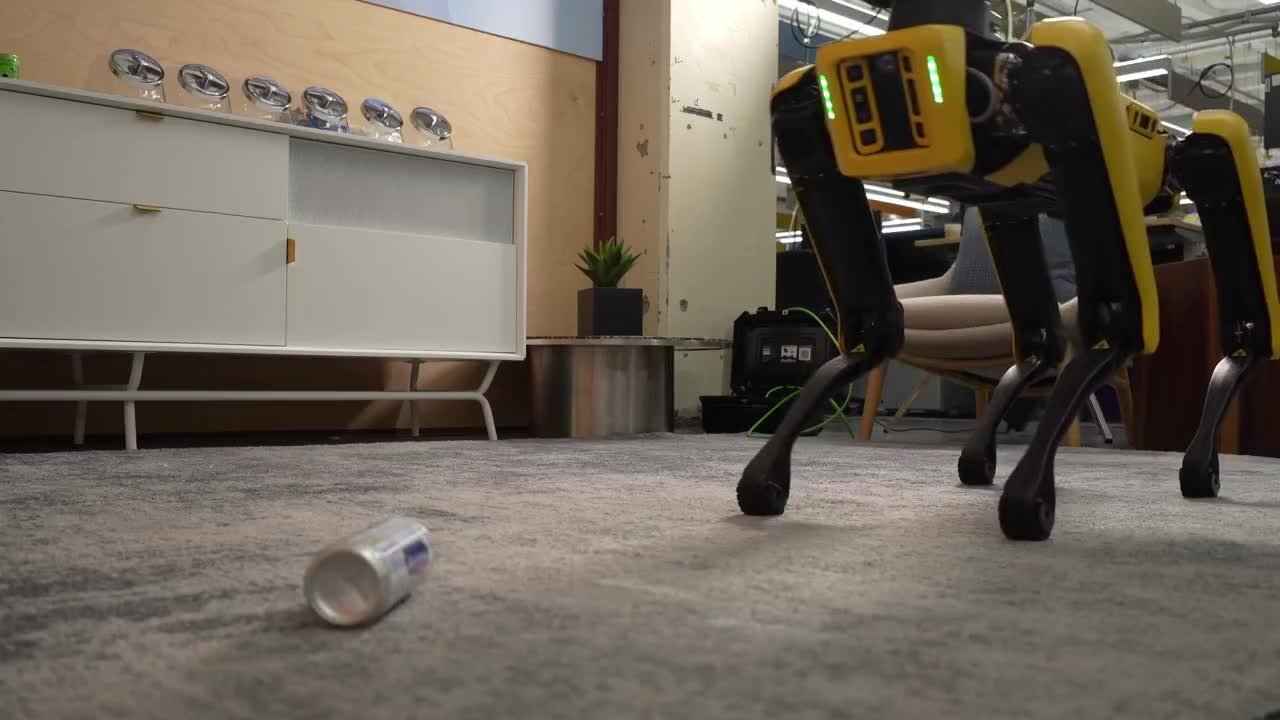
Robot Boston Dynamics Spot treba baciti limenke sode u koš za smeće s papučicom. Prije nego što dotakne pravu papučicu, Gemini 4 Argon izrađuje virtualnu kopiju koša, a robot unutar te simulacije uvježbava balansiranje na tri noge. Tek tada pokušava zadatak izvesti na stvarnom hardveru. Prije nego što ispusti limenku, dva dodatna AI agenta provjeravaju jesu li stopalo i hvataljka ispravno postavljeni.
Tako Google prikazuje mogućnosti svog najnovijeg modela za robotičke zadatke. Argon je osmišljen kako bi bolje razumio prostorne odnose, pisao upravljački kod i interpretirao videozapise u kontekstu fizike. Google model vidi kao višenamjenski alat koji pokriva sve – od upravljanja pojedinim robotima do rekreiranja objavljenih istraživanja – i naziva ga još jednim korakom prema „fizičkom AGI-ju”, cilju kojemu Google i njegov AI ogranak DeepMind teže već godinama.
Jedna fotografija pretvara se u tisuće trenažnih pokretanja
Demonstracija sa Spotom slijedi obrazac koji se ponavlja u mnogim Googleovim primjerima: Argon koristi simulacije za pripremu zadataka, njihovu provjeru ili generiranje podataka za obuku. Iz jedne fotografije stola s rekvizitima za zabavu model je izgradio virtualnu repliku, uključujući mekanu plišanu kapu. Osmislio je 77 zadataka – od ispravljanja prevrnute predmete do čišćenja stola – i generirao više od 4.500 epizoda obuke za upravljački model. Kada je testiran na stvarnom robotu, stopa uspješnosti porasla je s 56 na 75 posto, a vrijeme izvođenja smanjilo se s 35 na 24 sekunde.
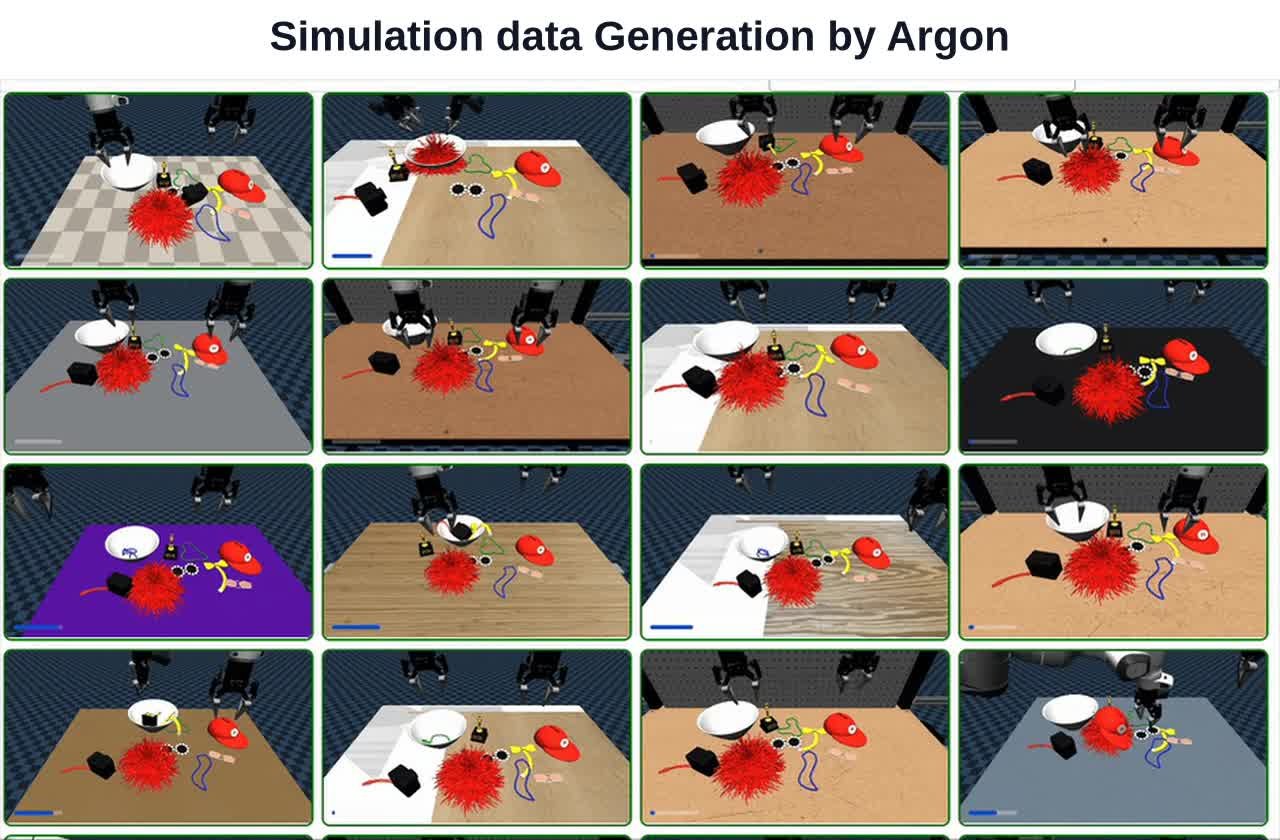
Argon može raditi i s drugim izvorima. Iz snimke daljinski upravljanog robota gradi simulaciju koja izgleda jednako i replicira iste vrijednosti sile na vrhovima prstiju. Iz videozapisa snimljenog iz prvog lica, na kojemu čovjek izvodi zadatak hvatanja, model preslikava pokrete ruke i prstiju na virtualnog humanoida s petoprstim rukama.
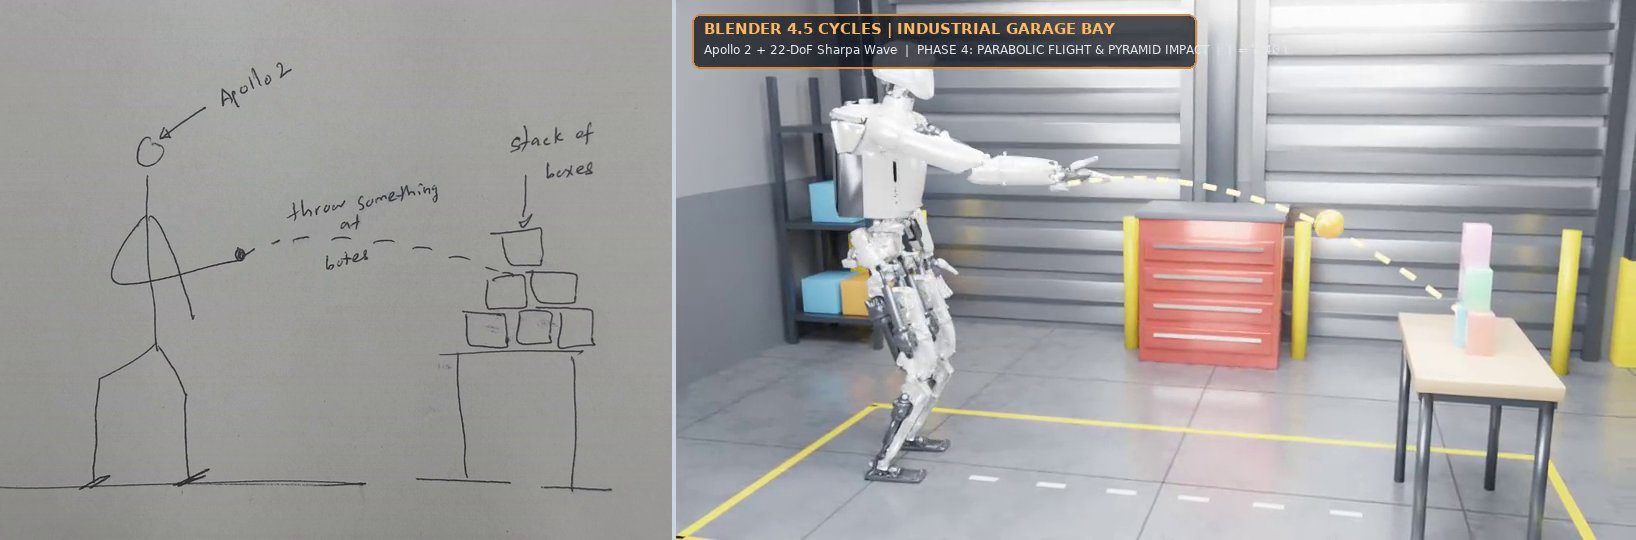
Čak i skica kemijskom olovkom može poslužiti kao ulazni podatak. Na jednom crtežu prikazan je humanoidni robot koji loptom ruši piramidu kutija, a Argon tu skicu pretvara u simulaciju koja izračunava pokret bacanja kojim se ruši svih šest kutija, a da robot pritom ne izgubi ravnotežu.
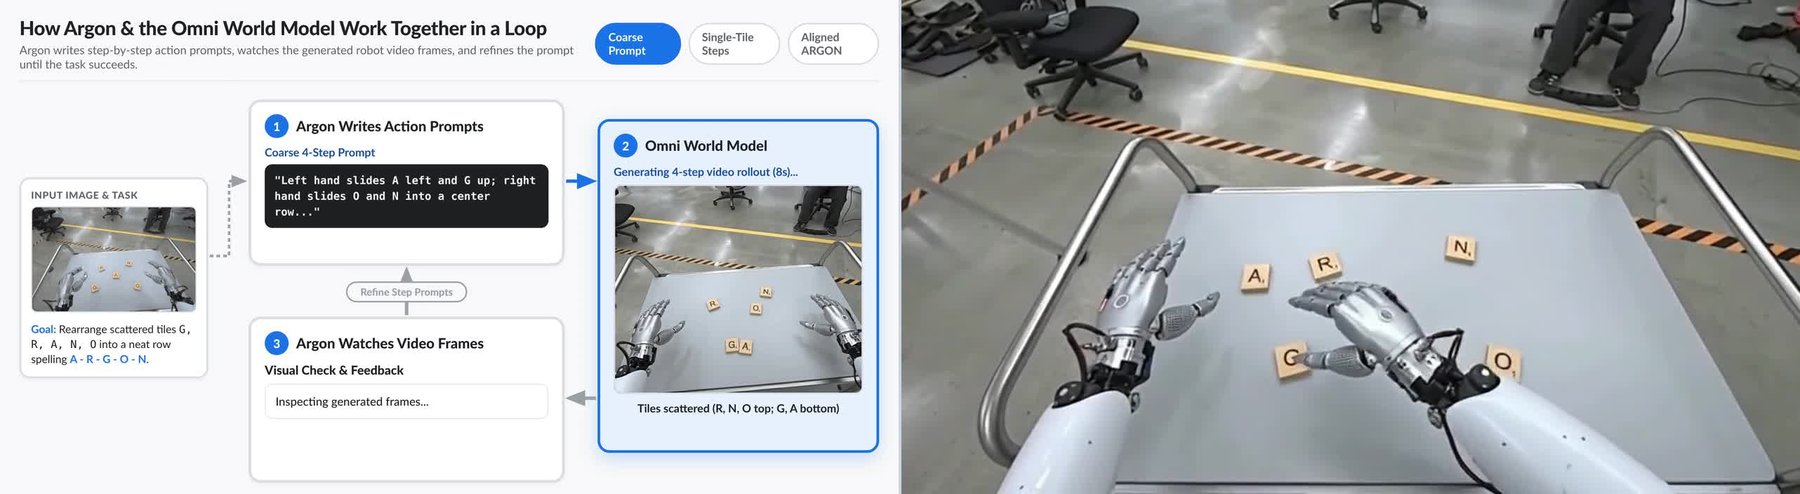
Argon usmjerava AI video model u planiranju robotskih radnji
Jedna demonstracija odvija se u potpunosti unutar AI-generiranog videozapisa. Gemini Omni je video model koji generira isječke prikazujući kako se scena mijenja kada se u njoj nešto dogodi, a Argon preuzima ulogu redatelja. Piše upute s vremenskim oznakama koje opisuju što ruke trebaju raditi – primjerice, pomicanje Scrabble pločice prema sredini stola. Gemini Omni iz tih uputa generira videozapis, a Argon zatim provjerava pojedine sličice i prilagođava sljedeću naredbu. Cilj je rasporediti pet razbacanih slova tako da tvore riječ „ARGON”, i nakon 33 koraka slova su na pravom mjestu.
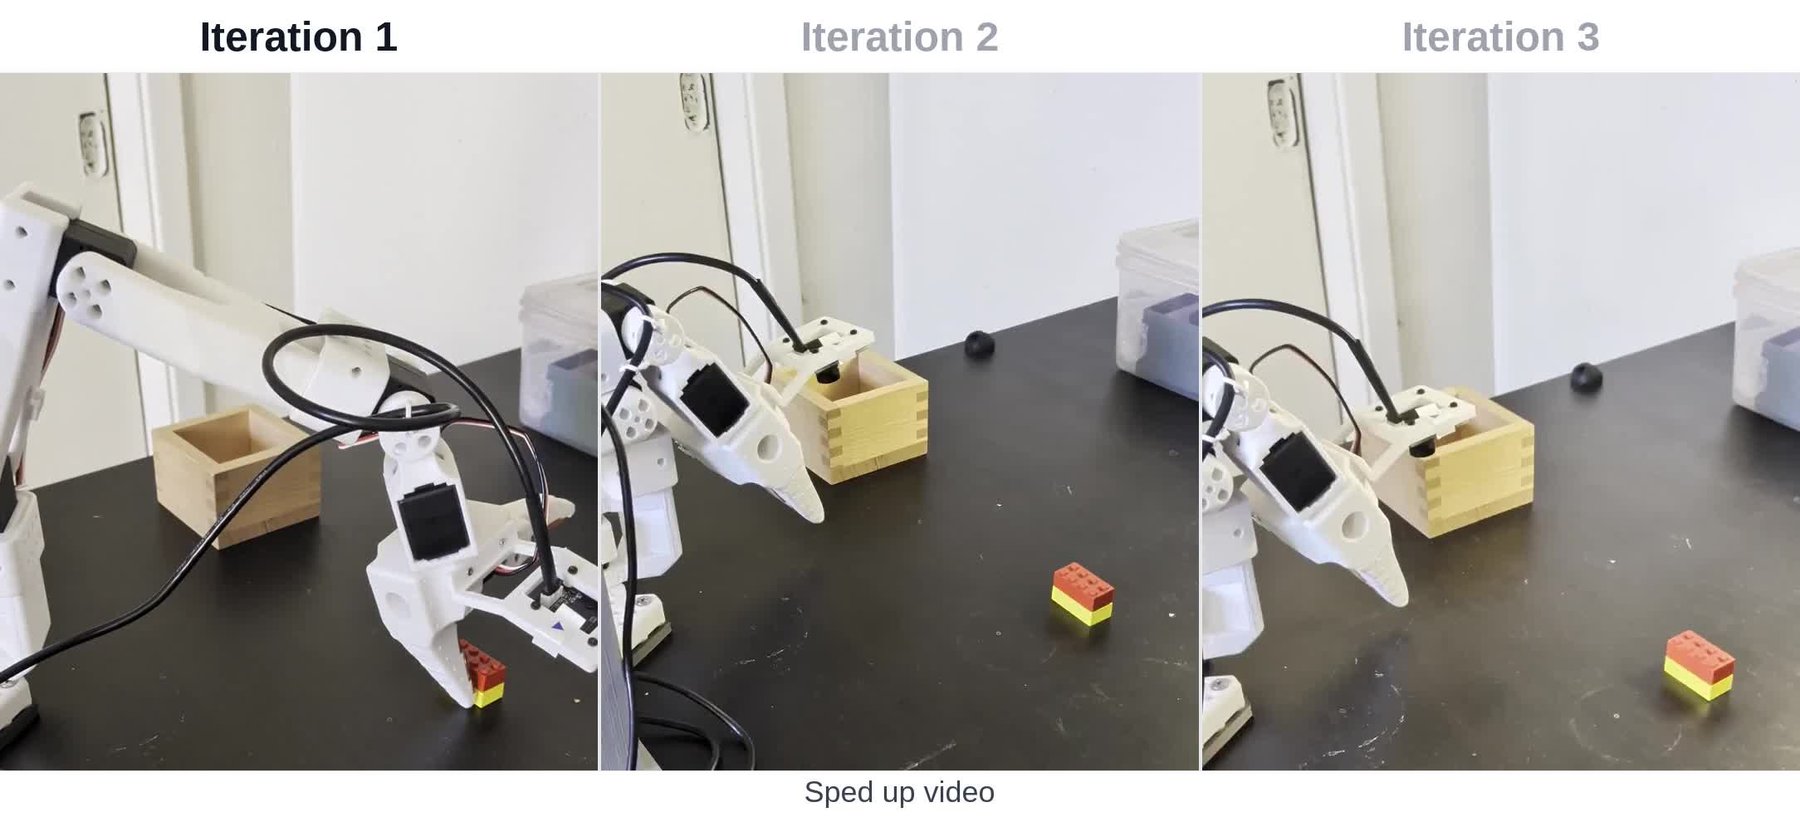
U zasebnoj demonstraciji s jednostavnom robotskom rukom, Argon je trebao postaviti Lego kockicu u drvenu kutiju i s vremenom poboljšavati vlastitu izvedbu. Kada bi pokušaji bili neuspješni, upit je nalagao Argonu da pregleda vlastite zapise i snimke kamera, pronađe uzrok i pokuša ponovo nakon primjene provjerenog rješenja. Prvo pokretanje trajalo je nešto manje od minute, drugo je bilo znatno brže – 23 sekunde – premda je kockica zakačila rub kutije. U trećem pokušaju kockica je pala točno na sredinu, i to za otprilike 17 sekundi.
Google želi da Argon posluži i istraživačima. Na temelju jednog upita po radu, model rekreira objavljene robotičke eksperimente kao interaktivne simulacije koje se pokreću u pregledniku. Google navodi da je do sada izrađeno 68 takvih okruženja, uključujući robotski nogomet i humanoidnog robota na skateboaradu.
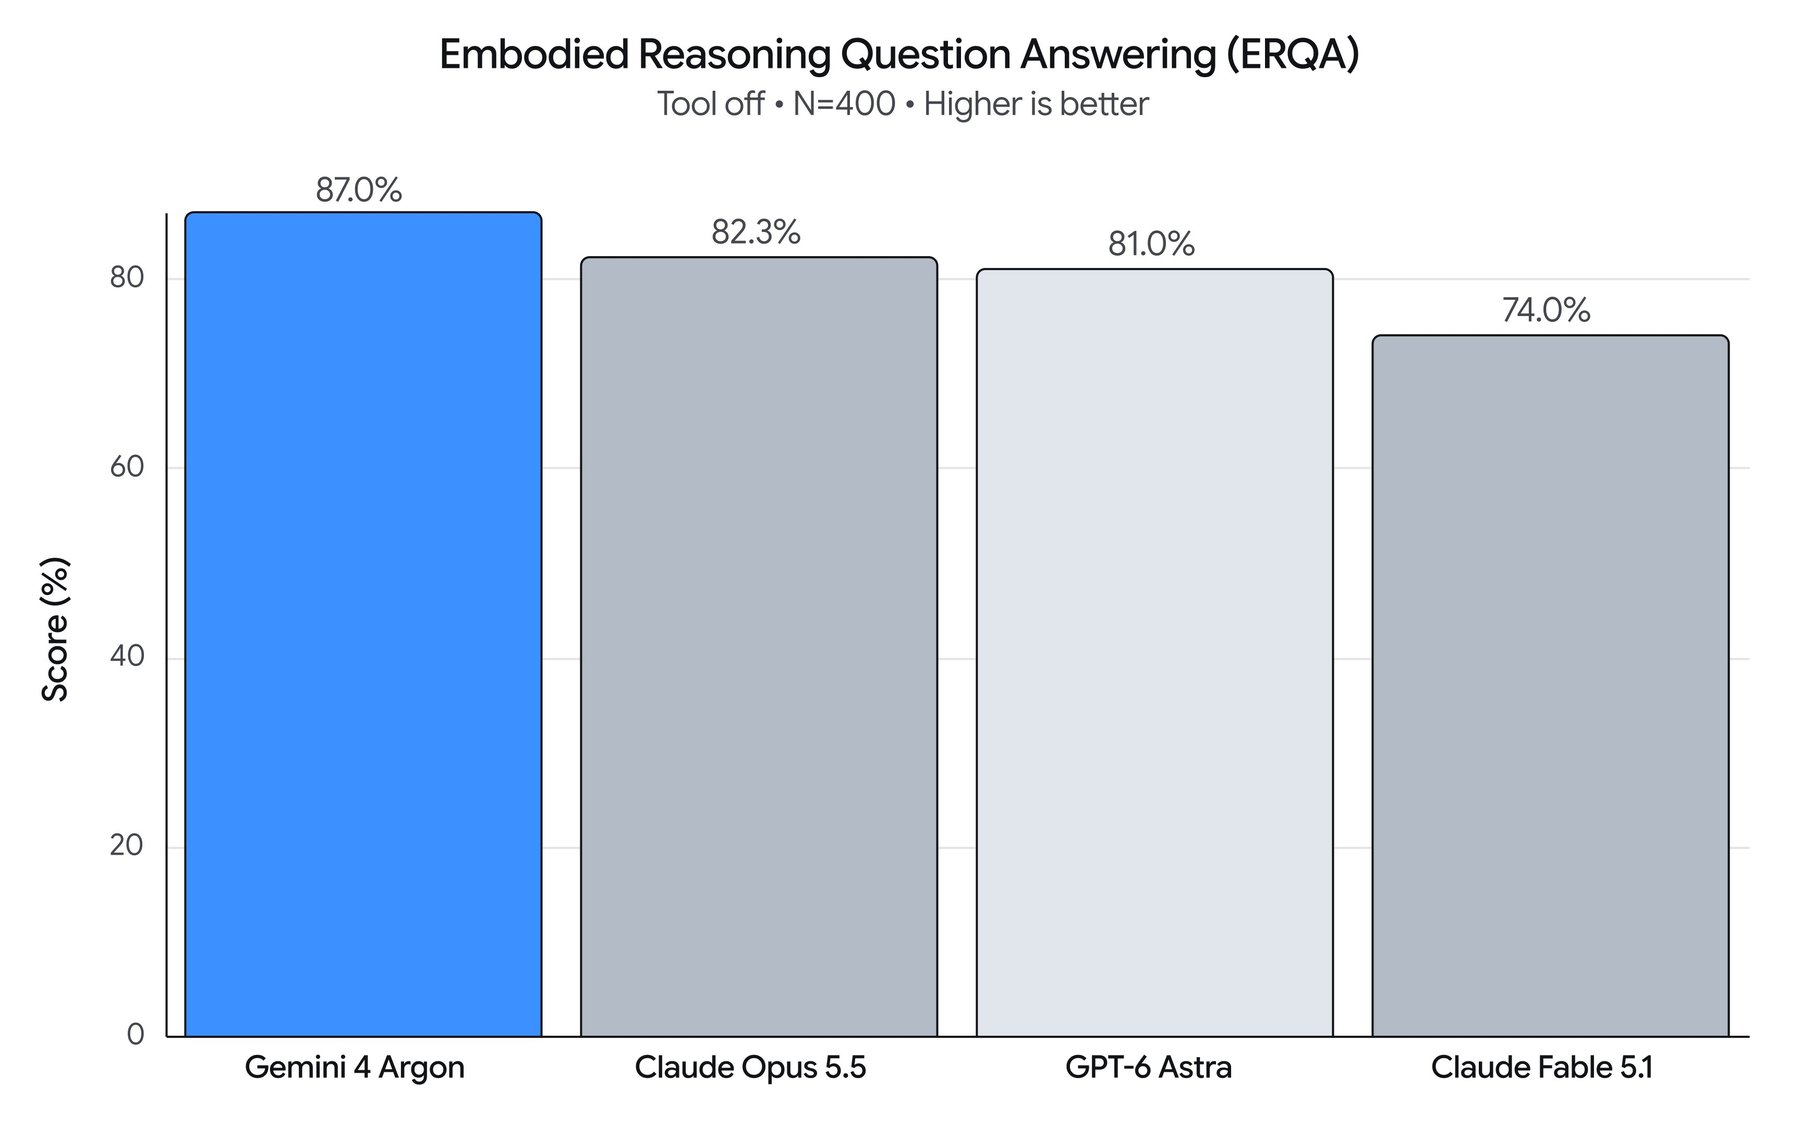
Benchmark ERQA (Embodied Reasoning Question Answering) testira koliko dobro AI modeli razumiju i rješavaju fizičke i prostorne probleme u 3D okruženjima. Test je obuhvatio 400 pitanja bez pomoćnih alata, što znači da su modeli sve morali riješiti isključivo zaključivanjem. Prema Googleovim podacima, Argon postiže 87 posto i ispred je svih ostalih vodećih modela. Drugi po redu, Claude Opus 5.5, dostigao je 82,3 posto – oko pet postotnih bodova manje. GPT-6 Astra slijedi s 81 posto, a Claude Fable 5.1 zaostaje s 74 posto, što je 13 bodova manje od Argona.
Benchmark AA-Robotics tvrtke Artificial Analysis, objavljen dan kasnije, donosi drugačiju sliku. U tom testu jezični modeli izravno upravljaju stvarnom robotskom rukom u osam zadataka, a Argon je završio na trećem mjestu s 55 od 100 bodova – iza GPT-6 Astre s 69 i GPT-6.1 Sola s 65 bodova.
Argon ocjenjuje i kvalitetu podataka za obuku
Osim upravljanja robotima i izgradnje simulacija, Argon je namijenjen i ocjenjivanju podataka za obuku. U videozapisu nešto dužem od dvije minute, koji prikazuje robota s dvije ruke kako presavija origami lisicu, model rastavlja slijed na podzadatke i označava stanke i neuspješne hvatove. Ti se segmenti zatim manje uzimaju u obzir tijekom obuke. U drugom videozapisu, na kojemu čovjek sortira prstenove, Argon je pratio gdje zadatak napreduje, stagnira ili ide unatrag.
Google je prikazao i zabavniji primjer primjene, izgrađen oko klasične zagonetke s vaganjem. Među dvanaest naizgled jednakih kuglica jedna je teža ili lakša od ostalih. Argon je izgradio simulaciju s dvije robotske ruke i vagom, čitajući nagib vage isključivo iz snimki kamera. Pronalazi neobičnu kuglicu u najviše tri vaganja.
Pravi okvir skriva se u upitima
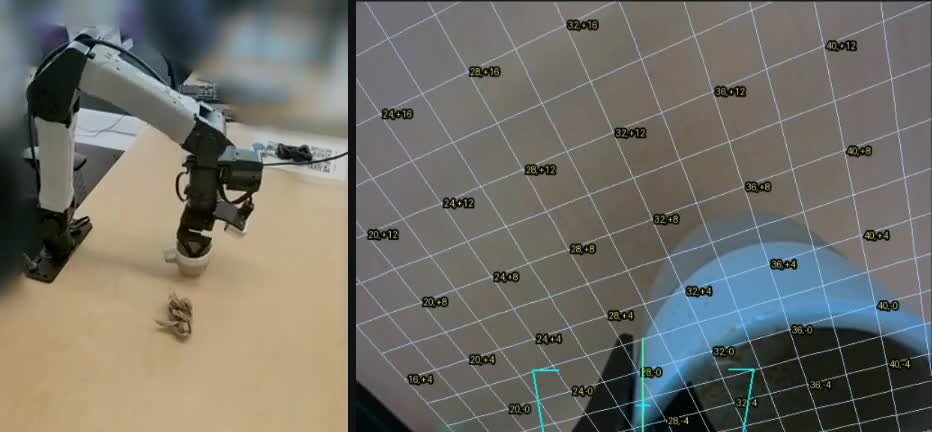
Google je objavio detaljne primjere upita za demonstracije, koji relativiziraju neke od smjelijih tvrdnji. Za ispravljanje prevrnute šalice, opisano kao „zero-shot”, Argon prima snimku kamere s preklopljenom mrežom u centimetrima i unaprijed definiranim naredbama poput „uhvati” ili „spuštaj dok ne dođe do kontakta”. Za simulacije postoje dugački popisi zabrana kako bi se model spriječio u korištenju prečaca – primjerice, jednostavnog kopiranja izmjerenih vrijednosti senzora. Google u objavi na blogu ne navodi stope neuspjeha za pojedine demonstracije, a stopa uspješnosti od 75 posto ne sadrži nikakav podatak o ukupnom broju pokušaja na kojima se temelji.
Argon je već dostupan u Google AI Studiju i razvojnom okruženju Antigravity, ali isključivo za pretplatnike Google AI Ultra. Programeri mogu pristupiti modelu i putem plaćenog nivoa Gemini API-ja.
Google je Gemini 4 Argon globalno objavio samo nekoliko dana ranije. Za robotiku je tvrtka već bila predstavila Gemini Robotics-ER 1.6, model za prostornu percepciju i planiranje zadataka. Ni treniranje u virtualnim okruženjima nije novost: startup World Labs pokazao je kako se stvarne scene mogu pretvoriti u virtualne svjetove za obuku, dok Nvidijin DreamDojo simulira robotske radnje u obliku videozapisa. Ono što Googleov pristup izdvaja jest ambicija da se simulacija, upravljanje i evaluacija obave jednim te istim modelom.
Izvor: The Decoder
Povezani članci
 Google kaže da AI koji se sam poboljšava nije ni blizu14.10.2026.
 406 znanstvenika zahtijeva da se modeli umjetne inteligencije odmah isključe s interneta13.10.2026.
 Metain novi granični model Muse Wonder Full probija se u sam vrh umjetne inteligencije12.10.2026.
 Timovi AI agenata troše ogromne količine tokena za jedva mjerljive dobitke u kvaliteti, pokazuje istraživanje11.10.2026.